自動化された細胞培養のための運用プラットフォーム。
設計し、シミュレーションし、実行し、トレースする。Bioflow は RoboCell のすべての操作を実行・記録し、研究者自身が次の実行を設計・スケジュールできるようにします。
設計時のミスは、数週間後になって表面化します。
多くのラボでは、設計した実験と実際に動くワークフローが食い違うことがあり、それを確かめる唯一の方法は生きた細胞で実行してみることです。
変換のギャップ
設計した実験と実行されるワークフローが異なる可能性があります。
確認する手段がない
正しさは、生きた細胞で実行して初めて確認できます。
遅れて現れる影響
作成時のミスは、投入時ではなく9日目に表面化します。
気軽に試せない
学ぶための試行のたびに、数日から数週間を費やします。
ミスは設計時に生まれ、生きた細胞で発見されます。
Bioflow は、フラスコを1本も投入する前に、その発見をソフトウェアの段階へ移します。
制御と、その上に載るロジック。
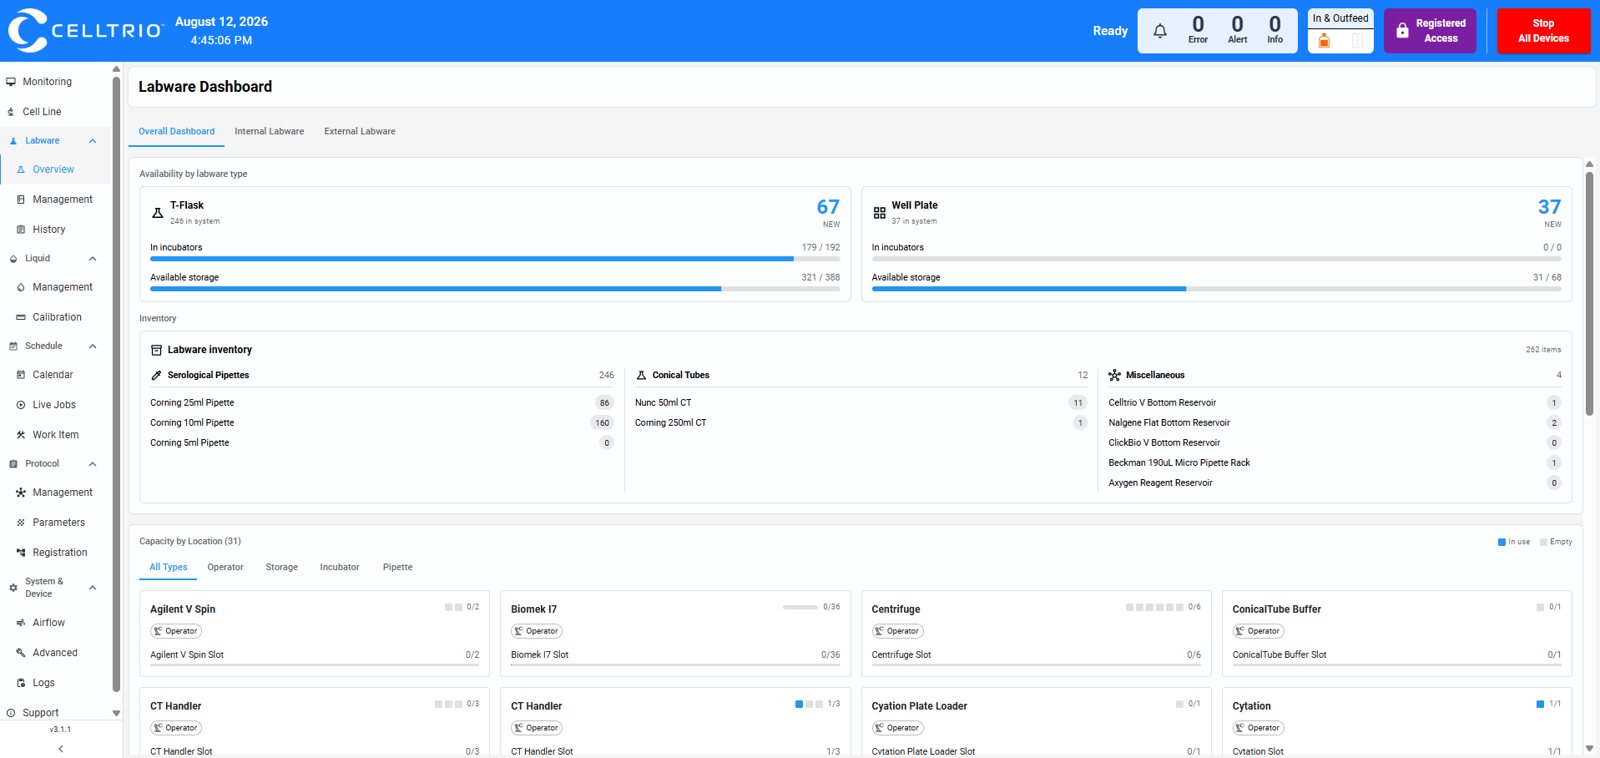
多くのラボ自動化ソフトウェアは、「簡単さ」と「柔軟さ」のどちらかを選ばせます。Bioflow は両方を層として重ねます。Operator が機械を、Scheduler がサイエンスを担い、どちらも同じ RoboCell と同じデータの上で動作します。
制御 & 可視化
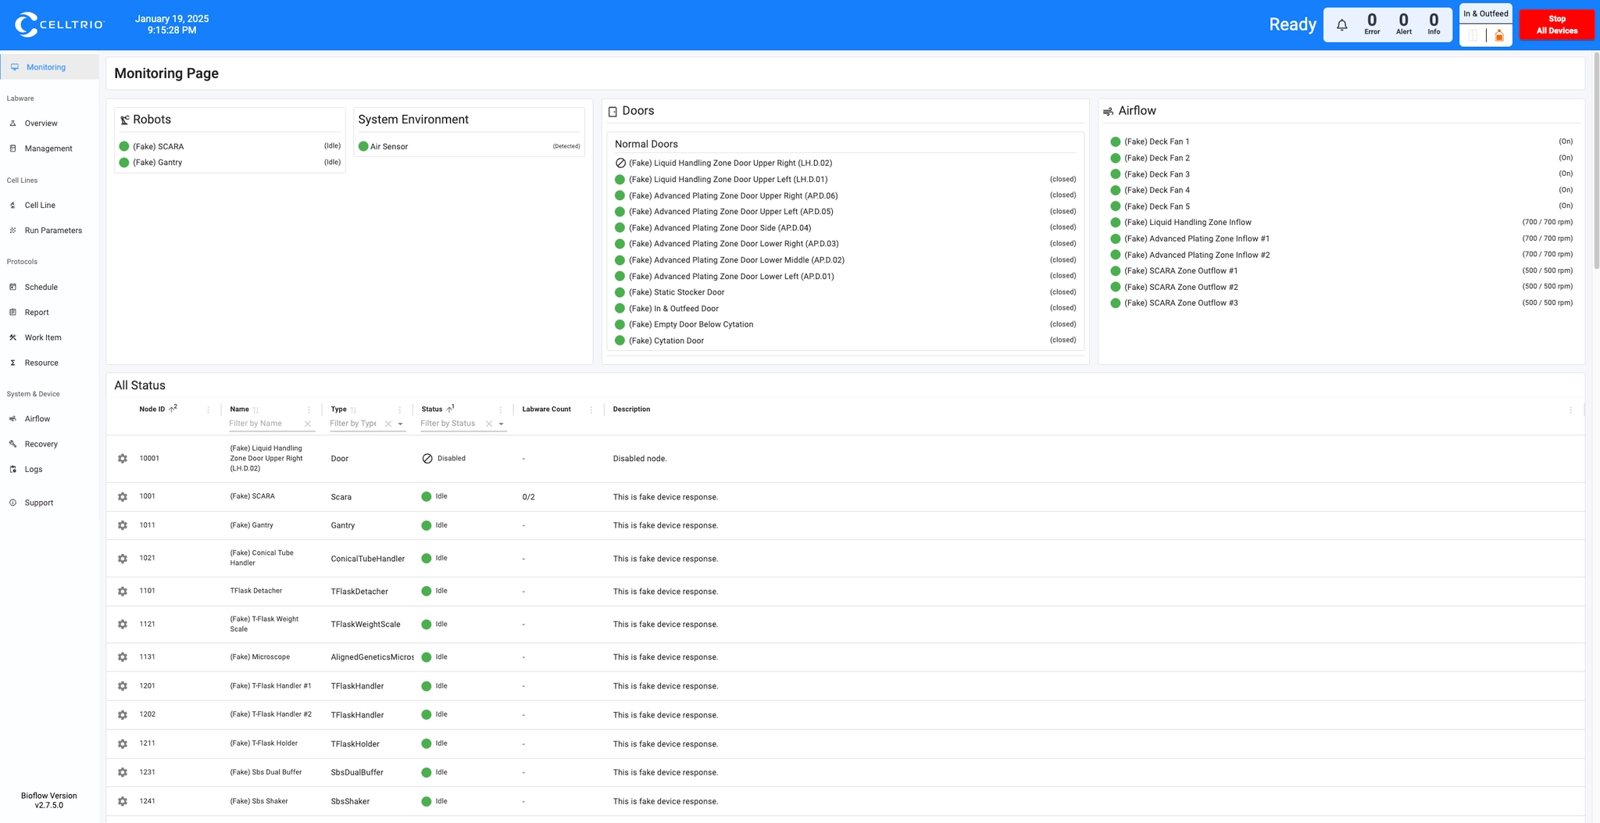
制御が細胞培養になる場所:システムがあらゆるレベルで何をしているかを把握し、すぐに対処できます。
- リアルタイム監視とシステム状態
- ラボウェア、培地、試薬、細胞株の在庫管理
- しきい値に基づく環境維持とアラート
- ガイド付きエラーリカバリーと直接制御
- リモートアクセスと監視
- 監査証跡とサンプルトレーサビリティ
扱う言葉:デバイス · 位置 · 条件 · 障害
機械制御の上に載るロジック
研究者が使う言葉で作業を表現し、科学的な意図を機械の動作に変換します。
- グラフベースのビジュアルプロトコルエディター
- ディスパッチ前のシミュレーションと整合性チェック
- 実際のデバイス空き状況に基づくジョブスケジューリング
- リソース見積もりと実行パラメータ
- 実行横断のデータ集約と分析
- 実行をまたぐ系譜とトレーサビリティ
扱う言葉:アクション · タスク · 継代 · プロトコル
ロボットのためのオペレーティングシステム。
実行が始まった瞬間から、Operator がシステム・デバイスの監視、保管、環境の健全性、障害からの復旧を担います。
検証済みのユニットから構成。
すべての手順は、小さく再利用可能なユニットから組み立てられます。だからこそ、コードなしでも作成しやすいのです。
アクション
1つの原子的な動作 — 最小のステップ。
タスク
アクションを意味のある操作にまとめたもの。
継代
タスクを並べ、繰り返し可能な培養ステージにしたもの。
プロトコル
継代を組み合わせ、1回の実行が行う手順全体にしたもの。
設計する。シミュレーションする。実行する。トレースする。
最初から最後まで研究者がコントロール。以前はエンジニアへの依頼が必要だった作業を、研究者自身が直接行えます。
細胞培養のために設計。
細胞培養のために作られた
汎用ラボロボットの転用ではなく、細胞培養ワークフローを中心に設計されています。
研究者が操作できる
プロトコルの作成者が、エンジニアを介さずに自分で実行できます。
硬直せず、柔軟に
プロトコルがワークフローを縛るのではなく、ワークフローに合わせて適応します。
プロセスとともにスケール
上流・下流のプロセスと接続できるよう設計されています。
キャンバスから継代完了まで、1つのプロトコル。
プロトコルは標準タスクブロックから視覚的に組み立てられ、システムのモデルに対して検証され、すでに実行中の作業を考慮してスケジュールされます。実験ごとに変わるパラメータ(播種密度、継代比率、培地量)は、コードではなく実行パラメータとして公開されます。
- 細胞株ごとに再利用できるプロトコルによるグラフィカルなワークフロー開発
- 一貫した制御のため、プロセスパラメータを保存または即時変更
- 結果や環境条件に応じてワークフローを自動で制御可能
今あるラボにそのまま適合
Bioflow はジョブオーケストレーションとラボウェア追跡のための API を提供し、RoboCell 筐体内のサードパーティ機器を統合します。
機器
Beckman Coulter Vi-CELL BLU 細胞計数、明視野コンフルエンシーイメージング、リキッドハンドラー、遠心分離機、ラベルプリンターなどを単一のインターフェースから制御。
スケジューラー & オーケストレーション
ドキュメント化された Bioflow API により、外部のラボスケジューラーやオーケストレーションプラットフォームがジョブの開始、ラボウェアの照会、結果の受信を行えます。
LIMS、ELN & データ
サンプル系譜、画像、実行パラメータ、環境ログを、データプラットフォームや分析パイプラインへエクスポートできます。
極低温保管
RoboStor とその在庫管理ソフトウェア SkyView C3® は RoboCell と直接統合され、クローズドループのバイオバンキングを実現します。
リモートアクセス
システム状態、在庫、環境条件をどこからでも監視し、対応が必要なときには通知を受け取れます。
既存プロトコル
当社のアプリケーションチームが、すべての導入において既存のスケジューラープロトコルを Bioflow のビジュアルエディターへ移行する支援を行います。
規制対象ラボのために。
すべての操作、画像、環境測定値がサンプル系譜に紐づけて記録されるため、フラスコの完全な履歴はいつでも1回の照会で確認できます。
21 CFR Part 11
コンプライアンスの成熟に合わせて、電子記録・電子署名の要件に対応します。
監査証跡
各実行で、オペレーターとシステムの操作とそのタイミングを自動的に記録します。
トレース可能な記録
結果はプロトコル、実行、材料に紐づき、画像と環境ログが添付されます。
構造化エクスポート
記録はレビューや報告に適した構造で提供され、ロールベースのアクセス制御と電子署名に対応します。
お客様のサイト向けのバリデーション支援(IQ/OQ ドキュメントおよびコンプライアンス設定)についてお問い合わせください。
RX → DX → AX
3つの変革、1つのプラットフォーム。各段階は、前の段階のデータと制御の基盤の上に積み上がります。
ロボティック変革
RoboCell と Bioflow が、手作業のラボワークフローを標準化された密閉型ロボットタスクへ変換。実行を重ねても揺るがない実行と復旧。
デジタル変革
実行・システム・拠点をまたぐ完全なトレーサビリティと、データおよび可視化の継続的な集約。
AI 変革
プロトコル設計、ジョブスケジューリング、結果データに対するインテリジェントなガイダンス — 監督の下でプロトコルを提案し改善するループへ。
プロトコルを持ち込み、スケジュール済みにして持ち帰る。
アプリケーションサイエンティストと一緒に、お客様のワークフローで行うライブの Bioflow ウォークスルー。